

一、公司介绍
中科第五纪智能技术有限公司(Five Ages)于2024年9月成立,是⼀家集产业化落地能⼒和模型研发能⼒于⼀体的具⾝智能公司。通过全球领先的超少样本端到端具身大模型(FAM系列)、新一代具身世界模型(BridgeV2W模型)、人在环路强化学习等核心技术成果,面向客户交付具有通⽤泛化能⼒的具⾝⼤脑和具⾝机器⼈。
二、技术介绍
1、核心模型:FAM系列超少样本具身操作大模型
世界首个超少样本具身操作大模型,通过独特的“热力图对齐”技术,实现了空间信息的无损传递与高效利用。
2、BridgeV2W世界模型
该模型改变了传统预测方式,让机器人具备“预见能力”与“自主避障决策”能力。
3、人在环路强化学习
通过强化学习提升模型可用性、长时稳定性、场景泛化能力。
三、产品介绍
1、具身大脑
FAM是全球首个端到端无损具身操作大模型,由中科第五纪自主研发。它突破了传统视觉-语言-动作模型的技术框架,通过创新的“热力图对齐”架构,实现了从多模态感知到机械臂轨迹生成的全链路三维空间信息无损传递与理解,推动具身智能从“数据依赖型拟合”迈向“自主空间理解”的新阶段。
2、轮式人形机器人
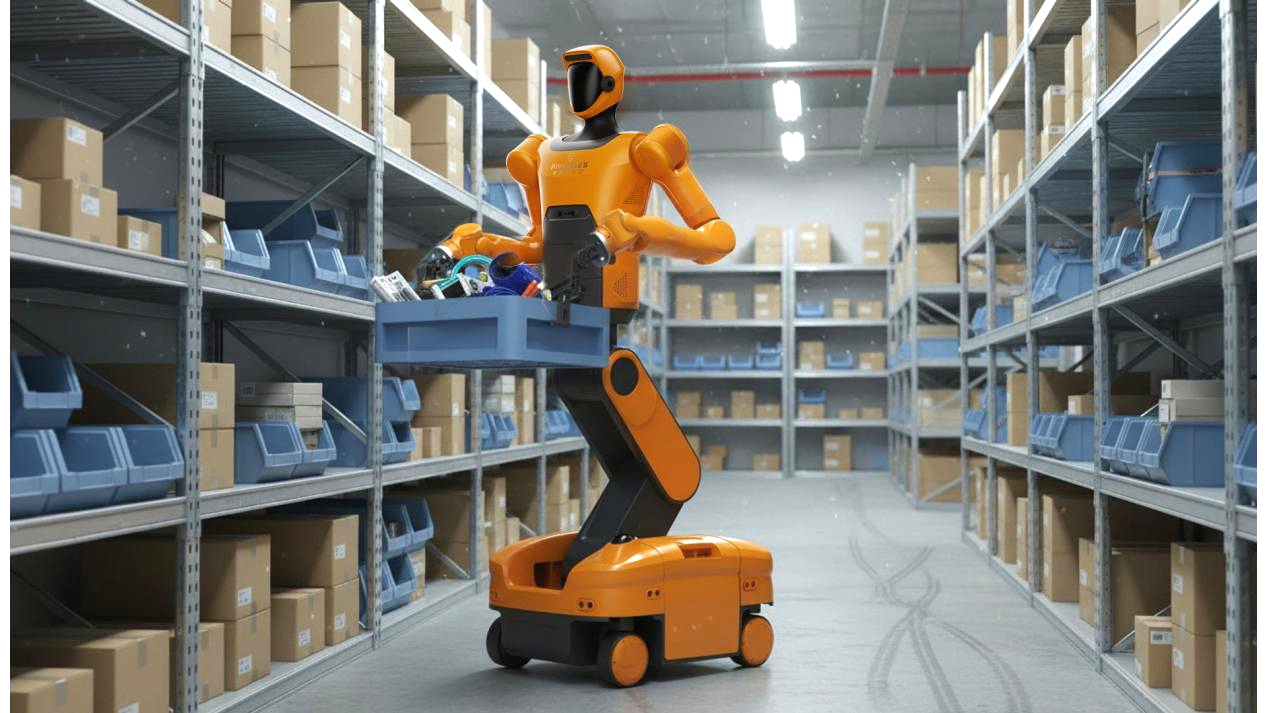
轮式人形机器人身高189cm,臂展65cm,采用轻量化设计,全身具备28个自由度。其仿人形手臂拥有7个自由度,集高负载、高精度与高灵活度于一身,能够适应多种场景任务需求。
机器人搭载中科第五纪自研的行业顶级具身操作大模型FAM,内置关节力矩传感器,具备多模态全维度数据感知能力与物理柔顺交互控制功能。采用经过大批量产业验证的全力控协作机器人技术及关键零部件,并配备电磁抱闸与灵敏碰撞感知系统,确保在工业场景中安全、稳定地执行任务。此外,还支持双电池热插拔系统,可实现7×24小时持续运行。机器人本体具备自适应升降功能,移动速度最高达1.5m/s,在工业、特种作业、商业及家庭等多场景中,具有广泛的适用性与可靠的作业性能。
外发招聘信息
一、公司介绍
第五纪于2024年9月成立,总部base北京海淀知春里,目前团队规模150人 +。
我们深耕具身智能赛道,核心产品覆盖具身大脑软件操作系统和轮式人形机器人本体两大形态。
依托业内领先的自研核心技术和实力雄厚的团队力量,第五纪成立一年即实现商业应用落地,与宇树等数家机器人头部厂商达成核心合作,服务于中石化、国家电网等客户,打通从智能决策到物理执行的全流程闭环。
公司氛围融洽,大牛带队,重视人才培养与技术创新,为员工提供清晰的职业发展路径与充足的技术实践平台,欢迎有志于机器人算法领域的人才加入,携手深耕智能制造赛道。
二、福利待遇
1、有竞争力的薪酬
2、更多成长机会
资深技术导师带教,内部技术培训、学术交流、行业峰会参会机会,支持论文发表、技能考证,学历深造,支持技术创新与自主探索,鼓励前沿技术落地实践。
3、各项福利
生日会、定期团建、户外拓展、部门聚餐,零食饮料咖啡供应,节日福利。
三、工作信息
1、工作地点
·北京海淀知春里卫星大厦五楼
·浙江省湖州市吴兴区长三角具身智能产业园
2、上班时间
公司执行弹性工作时间,每天工作时间8小时;
上班打卡时间为8:00-10:00,下班打卡时间为17:30-19:30,午餐时间12:00-13:30。
四、职位信息
机器人算法工程师
1、岗位职责
(1)算法研发与基础调试:参与具身智能相关算法研发、调试与优化工作,协助突破场景技术难点;配合团队完成算法从实验室原型到工业级产品的落地,跟进感知决策控制模块集成,保障复杂工业环境下算法稳定高效运行及项目高质量交付。
(2)技术战略与方案设计:参与完成交付场景算法技术路线规划与选型,视觉感知、手眼标定、点云处理、端到端模型等核心模块方案的设计、论证与优化,形成标准化落地交付方案,兼顾技术先进性、可行性与经济性。
(3)跨部门协作与资源协调:对接机械、电气、方案等部门,将客户需求与业务痛点转化为技术方案;协调内外部资源,推动具身算法与机器人运动控制深度融合。
(4)技术创新与行业跟踪:跟踪VLA大模型、计算机视觉、深度学习等前沿技术,探索工业场景应用潜力;主导技术创新项目,申请专利,提升公司核心竞争力。
2、任职要求
(1)教育背景:计算机科学与技术、自动化、机械电子工程等相关专业,硕士及以上学历。
(2)学习经验:参与过至少1个完整的机器人视觉或具身智能项目,熟悉算法研发、调试、落地的基本流程,了解项目开发全周期基础环节。
(3)技术能力:精通2D/3D视觉算法与深度学习框架;熟悉具身端到端大模型、多模态大模型的训练调试方法;熟练掌握C++/Python,精通OpenCV、ROS等,具备良好代码规范与架构设计能力;熟悉工业视觉系统硬件选型,具备视觉系统与机器人集成经验。
(4)综合能力:具备优秀的团队协作能力;拥有突出的问题解决与抗压能力,能应对复杂工业场景与多变项目需求;具备良好的沟通表达与跨部门协作能力,可高效推动跨领域项目;具备强烈的创新意识与学习能力,能实现前沿技术的应用转化。
(5)优先条件:具备汽车制造等行业项目经验者优先;熟悉机器人运动学建模及运动控制相关经验者优先;发表相关论文者优先。
机器人软件工程师
1、岗位职责
(1)负责轮式人形机器人软件架构,体系化开发相关调试和编程软件,负责相关硬件(机械臂、躯干电机、底盘、相机、IMU等)SDK的二次开发和集成,相关数据的可视化显示等工作。
(2)负责软件的测试、维护与优化,持续提升系统性能、稳定性和用户体验。
(3)与团队成员紧密协作,参与技术方案讨论,确保项目按计划推进。
(4)编写详细的技术文档,包括设计文档、用户手册等。
(5)关注行业技术动态,为后期软件向前后端架构转型提供技术储备与支持。
2、任职要求
(1)本科及以上学历,计算机、自动化等相关专业,3年以上软件开发经验,有工业软件或机器视觉相关开发经历者优先。
(2)熟练掌握c#、qt开发技术,有丰富的单机软件项目实战经验。
(3)具备轮式人形机器人机械臂、躯干电机、底盘、相机、PLC等硬件设备集成开发经验,熟悉相关通信协议。
(4)了解机器视觉相关知识,有手眼标定、图像算法应用经验者优先。
(5)熟悉软件开发流程和规范,具备良好的编码习惯和文档编写能力。
(6)具有较强的问题分析和解决能力,能独立应对开发中的技术难题。
(7)具备良好的沟通能力和团队协作精神,积极配合团队完成工作。
(8)对java和vue有一定了解,有前后端开发经验者优先,适应后期架构转型需求。
电气工程师
1、岗位职责
(1)负责机器人移动底盘、机器人本体电气系统设计、关键元器件选型,编制完整BOM清单,优化选型方案以平衡性能、成本与可采购性,跟进元器件供货周期与质量管控;
(2)与机械团队协作完成电气布线、配合软件算法设备联调;
(3)协助新产品调研、产品功能参数定义;
(4)负责机器人项目应用的电气设计与编程调试;
(5)负责电气相关技术文档的编制与维护,包括设计规范、测试报告、操作手册、维护指南等,推动电气设计标准化、模块化。
(6)提供 提供售前、售后和现场技术支持,解决机器人应用中的电气故障并优化系统响应效率。
(7)遵循EMC设计规范,优化电气系统抗干扰、散热设计,排查电气设计隐患,降低设备故障率,保障产品质量与安全。
2、任职要求
(1)学历与专业:本科及以上学历,电气工程及其自动化、自动化、机电一体化、电子工程等相关专业,熟悉机电自动化设备电气部件组成及各单元工作原理;
(2)工作经验:2-5年及以上机器人行业电气相关工作经验,有工业机器人、AGV/AMR、复合机器人本体研发或系统集成项目经验者优先;优秀应届生(有相关实习经验)可放宽经验要求。
(3)精通EPLAN电气设计软件,能独立完成电气原理图、线束图绘制及电气布局设计;
(4)掌握EMC设计规范与工业安全标准,能使用示波器、万用表等工具进行电路调试与故障诊断,具备较强的问题解决能力。
(5)逻辑清晰,能快速定位复杂系统问题,具备抗压能力;
(6)具备良好的逻辑思维、沟通协调能力与跨团队协作精神,工作认真负责、注重细节,具备较强的责任心、敬业精神与创新意识
(7)具备PLC开发经验。
加分项:
(1)能熟练使用 EPLAN Pro Panel3D画图软件进行线缆布局的优先。
(2)有CE认证相关经验、从事过安全功能回路设计的优先。
(3)有机器人产品量产电气设计与落地经验者。
(4)熟悉功能安全标准,有安全PLC开发经验者。
3D感知算法工程师
1、岗位职责
(1)感知算法研发与迭代:负责机器人3D视觉关键模块的设计与开发,包括6D位姿估计、3D目标检测、点云处理(配准、分割、去噪)等算法,保障复杂场景下的感知闭环。
(2)场景攻坚与鲁棒性优化:针对真实工业/具身场景(如无序抓取、柔性装配、动态避障),分析并解决严重遮挡、反光材质、光照突变等长尾问题(Corner Cases),提升算法在物理世界的鲁棒性。
(3)算法工程化:负责算法的工程化落地。将PyTorch等框架下的深度学习模型或传统3D视觉算法,通过TensorRT / CUDA / ONNX等工具在边缘计算平台(如NVIDIA Jetson或x86工控机)上进行加速优化,实现高并发、低延迟部署。
(4)系统集成与联调:依托 ROS/ROS2等中间件,完成感知子系统与下游运动规划、控制系统的实机联调;从全局系统视角定位并解决软硬件协同问题,保障最终业务交付。
2、任职要求:
(1)背景经验:计算机科学、机器人、自动化等相关专业本科及以上学历,拥有2年以上机器视觉/3D算法实际工作经验,有机器人真实落地项目经历。
(2)底层功底:具备扎实的3D几何、多视几何与线性代数基础;深刻理解相机成像模型及空间坐标变换。
(3)编程与工程:熟练使用 Python,具备优秀的工程代码规范与面向对象设计能力。
• 精通PCL、Open3D、OpenCV等主流计算机视觉与点云处理库。
• 熟练掌握PyTorch等深度学习框架,有实际的模型训练、调优与自建数据集经验。
(4)系统能力:熟练使用Linux操作系统,掌握Git、Docker等协同开发工具;有 ROS/ROS2开发及机器人实机调试经验。
加分项:
(1)深入研究或复现过前沿6D位姿估计网络(如FoundationPose、GDRNPP等系列),并在实际业务中取得成效。
(2)熟悉主流工业级3D相机(如结构光、ToF、双目)的底层原理与选型。
(3)了解或参与过SLAM相关的系统集成,对感知与规划控制的联合调优有深入见解。
底盘开发工程师(ROS2方向)
1、岗位职责
(1)基于ROS2框架,深度集成成熟商用机器人底盘,调用原厂导航功能并封装形成标准化底盘能力接口,高效适配实际业务场景落地。
(2)负责仿真环境下底盘功能适配与开发,精准对齐真机端标准化底盘接口,保障仿真与真机功能一致、可迁移,高效支撑业务验证。
(3)扩展现有标准底盘未覆盖的定制化功能,结合传感器优化立体避障、安全防护能力,完成全流程测试、部署优化及技术文档输出,打造高可靠底盘能力
二、任职要求
(1)硕士及以上学历,机器人工程、计算机等相关专业,有移动机器人底盘集成、ROS2开发及仿真相关经验者优先。
(2)熟悉ROS2通信机制,具备商用底盘功能二次开发、接口封装及标准化调用能力,能高效完成底盘集成开发。
(3)了解机器人导航原理,掌握底盘调参联调技巧及仿真底盘适配测试能力,能快速解决开发中的技术问题。
(4)具备传感器标定、系统联调及部署优化经验,熟练使用Gazebo、Docker等工具,具备良好的工程化思维。
(5)有商用底盘集成经验者优先,具备较强的问题排查、沟通协作能力和责任心,乐于接受技术挑战。
项目申请专员
1、岗位职责
(1)承担公司项目申请书撰写、系统填报、答辩材料准备等。
(2)完成项目开题、中期、结题事宜及准备工作。
(3)能够少量出差去项目现场进行调研。
(4)完成直属领导交代的与项目相关的其他事宜。
2、任职要求
(1)硕士及以上学历,自动化、计算机等专业背景,博士优先。
(2)有机器人、多模态大模型、具身大模型等方面项目申请和答辩经验。
(3)熟悉北京市、科技部、工信部、基金委等项目申请系统及流程。
博士后研究员
1、岗位职责
(1)负责具身大模型方面的算法研究,发表高水平论文。
(2)部署算法到演示系统,并结合实际场景调优。
(3)承担与研究方向相关的项目申请和研发工作。
(4)完成导师交代的其他与研究工作相关的任务。
2、任职要求
(1)自动化、机器人、计算机等专业博士学位。
(2)在多模态大模型、具身大模型、机器人控制等领域有高水平论文发表。
(3)参加过国家和省部级项目申请与执行过程。
投融资经理
1、岗位职责
(1)协助公司股权融资工作:开发和维护机构投资人、产业资本及政府引导基金资源,组织路演及投融资推进,管理完整的融资流程。
(2)资本市场战略:参与公司资本市场规划,协助研判上市路径(A股/港股/美股)及融资节奏,为管理层提供决策建议。
(3)对外关系拓展:代表公司参与行业峰会、医疗健康论坛、资本市场活动,持续扩大公司品牌影响力与资源网络。
(4)熟悉具身智能、机器人、前沿科技行业,对行业有基础投资逻辑和认知,能够清楚的理解并表达完整的投资逻辑。
2、任职要求
(1)本科及以上学历,专业不限;名校或高学历背景优先。
(2)1-3年投资机构/FA经历,有主导或参与企业成功完成股权融资的实战案例。
(3)熟悉中国资本市场运作规则,具备与机构投资人、私募/风投基金、产业资本、政府引导基金的对接经验。
(4)学习能力强,表达能力强,优秀的商务演说与路演能力。
五、应聘方式与联系方式
1、简历投递邮箱
2、招聘渠道
BOSS账号:北京第五纪智能技术有限公司
更多招聘信息请点击原文链接
3、面试流程
简历筛选→ 技术面线上一面→部门领导线上二面→ CEO现场终面→ 薪资沟通→ 正式入职,全程高效推进。
温馨提示:本岗位长期有效,欢迎求职者积极投递,我们看重技术潜力与学习态度,无相关全职经验但有扎实项目、竞赛、实习经历者均可投递!

