

- 多模态感知与智能评测前沿论坛
- 脑机智能技术前沿与应用创新论坛
- 数字艺术与智能叙事创新论坛
- 三维成像与显示技术前沿创新论坛
- 多模态垂域大模型与端侧智能论坛
- 多模态大模型的深度认知推理前沿技术论坛
- 视觉-语音-文字多模态智能感知与交互论坛
- 机器智能前沿论坛:微视觉计算论坛
- 视频图像安全智能化演进:感知推理与对抗论坛
- AI时代下的医学影像计算论坛
- 大模型时代的视觉智能前沿论坛
- 脑启发的全天候环境感知技术与应用论坛
- 大模型泛化的边界:长尾挑战与持续学习论坛
- 仿生感知与智能传感计算论坛
- 动态与不确定环境下的鲁棒视觉智能论坛
- 类脑智能与脑机接口论坛
- 多模态生成与理解统一模型论坛
- 面向具身智能的机器视觉与数据生成论坛
- 迈向All-in-One生成式图像复原论坛
- 多媒体可信分析与隐私计算论坛
- 具身智能手术机器人论坛
- 低质量视觉处理与质量评价论坛
- 医学影像大模型论坛
- 类脑智能与医工交叉论坛
- 面向多智能体交互的社会智能论坛
- 结构化视觉理解论坛
- 空天时空智能视觉及应用论坛
- 复杂场景下基础模型感知理解增强论坛
- 沉浸式智能媒体技术论坛
- 多模态数据的理解与生成论坛
- 多智能体协同交互论坛
- 数字文化遗产与文化智能论坛
- 深度伪造治理技术论坛
- 视觉大模型高效感知与轻量化论坛
- 生成式情感智能论坛
- 多模态交互与智能感知前沿技术论坛
- 遥感智能解译论坛:大模型还是小模型?
- 可信多模态大模型青年论坛
- 开放动态环境下的持续学习与智能演进论坛
- 物理知识引导的高效表征、学习与优化论坛
- 机器感知与智能论坛
- 三维建模生成与具身智能论坛
- 极端成像和处理前沿论坛
- 多模态生成与具身应用前沿技术论坛
- 脑机接口与脑信息智能解码论坛
- 具备物理认知的视觉智能技术前沿论坛
- 多模态视觉与空间智能前沿论坛
论坛简介
随着手术机器人系统向高等级自主性演进,具身智能为其突破感知局限与理解不足提供了核心理论框架。在手术场景下,具身智能强调通过多模态感知与实时交互,使系统能够自主理解并适应复杂的手术环境,从而实现精准的手术规划与导航。本论坛邀请知名专家学者汇聚一堂,聚焦于具身智能在多类型手术机器人中的前沿进展,深入剖析其中的软硬件核心挑战与创新方案,共同推动手术机器人向更安全、更智能的未来迈进,为关键技术的突破与临床转化奠定坚实基础。
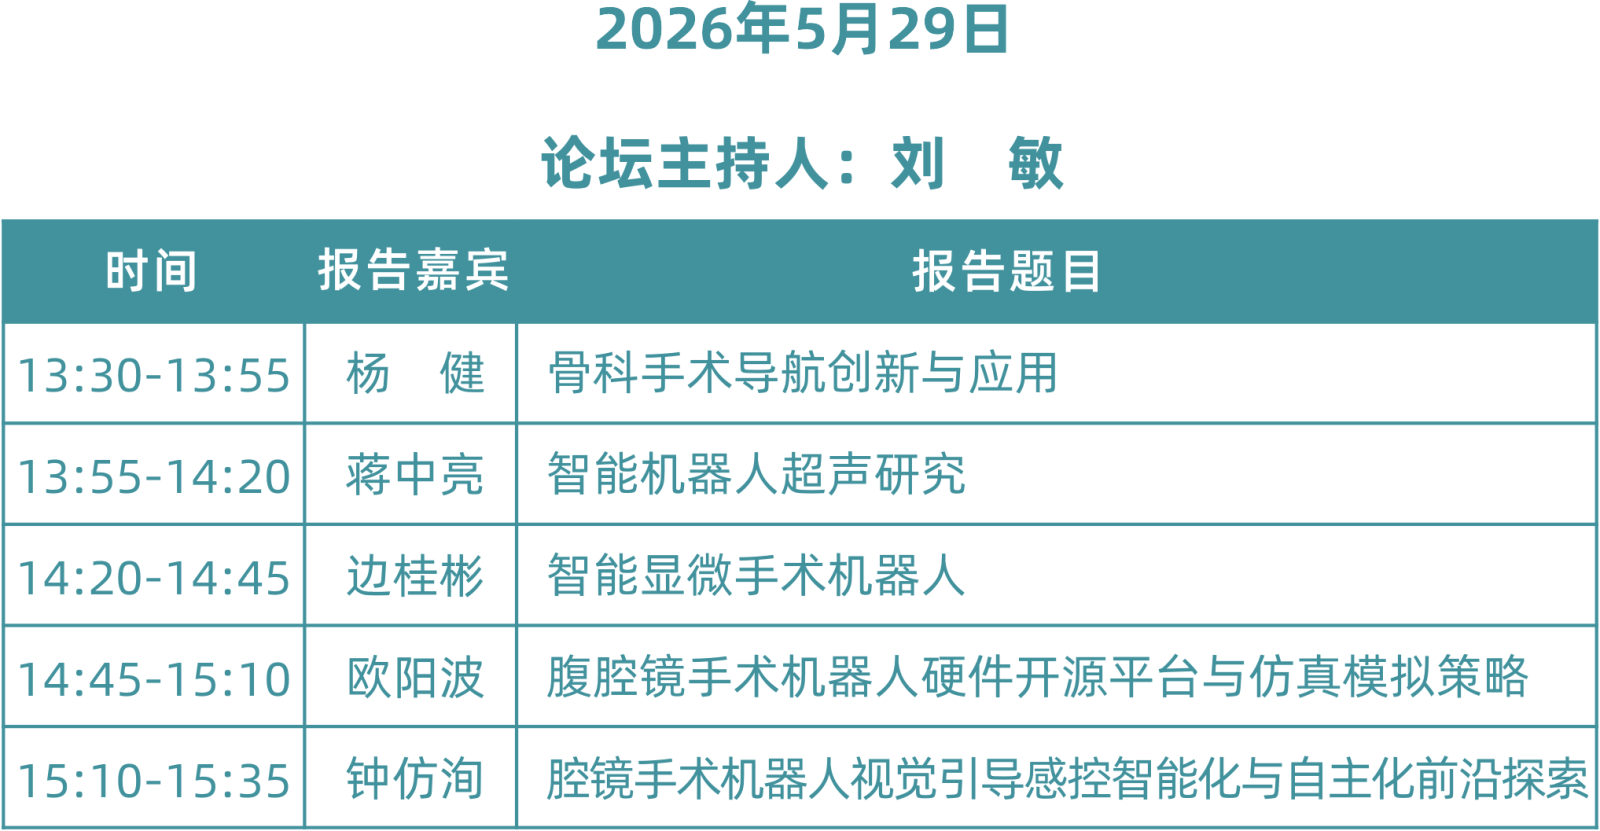
论坛日程
论坛主席
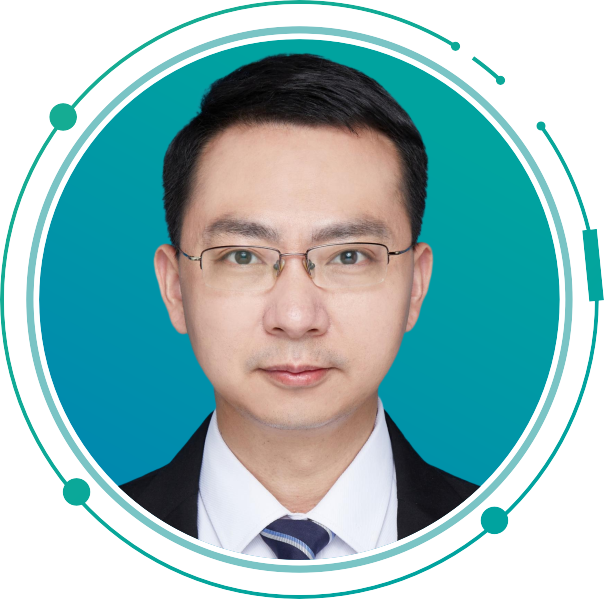
刘 敏
CSIG理事
湖南大学 教授
个人简介:刘敏,湖南大学二级教授,人工智能与机器人学院党委书记。国家杰出青年基金获得者,教育部青年长江学者,国家重点研发计划首席科学家。北京大学学士,美国加州大学河滨分校博士,湖南省自动化学会副理事长,机械工业先进制造视觉检测与控制技术重点实验室主任,中国图像图形学会理事、青工委副主任。
 、
汪嘉正
湖南大学 助理研究员
个人简介:汪嘉正,湖南大学人工智能与机器人学院助理研究员,机器人视觉感知与控制技术国家工程研究中心成员,在王耀南院士、刘敏教授带领下作为技术骨干开展具身智能手术机器人研究,主持省级科研项目1项,作为核心成员参与国家级项目2项,在IEEE TMI、TNNLS、MICCAI等高水平期刊和会议上发表论文14篇,授权发明专利9项,申请国际PCT专利1项,获2023年中国图像图形学会科技进步奖一等奖(排6),参与制订腔镜手术机器人相关团体标准1项,连续多年参加MICCAI Learn2Reg国际挑战赛,获2025年术前术中配准赛道冠军及2024年亚军(队内均排1),受邀担任TMI、TNNLS、JBHI、AAAI、MICCAI等顶级期刊及会议审稿人,并被TMI评为杰出审稿人。
论坛讲者信息
杨 健
北京理工大学 教授
报告题目:骨科手术导航创新与应用
报告摘要:本报告围绕骨科手术导航的临床需求、关键理论、核心部件与转化应用展开,系统介绍了AI赋能骨科精准诊疗的新路径。报告首先分析创伤、脊柱与关节手术中在术前规划、术中感知和导航导引方面面临的复杂挑战,指出复杂术式适应性不足、配准流程繁琐及软组织信息缺失等共性问题。随后,报告重点展示了团队在骨创伤关键点检测、碎骨复位规划、稀疏X光三维重建、术前术中多模态配准、点云与2D/3D空间对齐等方面的理论与方法创新,并进一步介绍了光学、磁定位等核心部件的自主研发进展。最后,报告结合智能骨科手术机器人平台及关节置换导航系统等成果,阐明了相关技术在骨科手术中的应用价值与产业转化前景,为推动骨科手术导航向智能化、精准化和国产化发展提供了系统思路。
个人简介:杨健,北京理工大学特聘教授,博士生导师。国家级领军人才计划入选者,国家新一代人工智能重大项目首席科学家、国家重点研发计划项目首席科学家,北京理工大学信息与电子学部学部委员,国家一级学科“光学工程”学科责任教授。长期从事医疗手术机器人、医学图像处理、虚拟现实与增强现实、智能感知与导航、人机交互、人工智能等方面的教学和科研工作。主持国家2030人工智能重大项目1项、重点研发计划2项、国家自然科学基金4项,作为核心人员参与国家973、863等项目10余项。在MIA、IEEE TMI等国际著名期刊上发表SCI论文175篇,获国家发明专利授权64项,其中11项实现转化应用。成果转化获国家三类医疗器械注册证1项、二类医疗器械注册证4项。研究成果获国家技术发明二等奖、教育部技术发明一等奖、中国图像图形学会科学技术一等奖、中华医学科技奖二等奖、第二十四届中国专利优秀奖等省部级以上科研奖励8项。
蒋中亮
香港大学 助理教授
报告题目:智能机器人超声研究
报告摘要:医学超声在现代临床干预中具有至关重要的作用。由于其具备实时性、成本低廉以及无电离辐射等优势,超声成像已被广泛应用于生物测量与疾病诊断,尤其是针对人体内脏器官。然而,传统超声检查高度依赖操作者,即便是经验丰富的超声科医师,也很难在检查过程中精确保持或复现采集参数(例如探头与受检组织之间的接触力及相对方向)。操作者之间及同一操作者不同时间的操作差异,严重影响了诊断的准确性,从而限制了超声成像在临床中的全面推广与应用。为了提升诊断的一致性与准确性,我们设计了一种智能机器人超声系统,可实现自动化、精准且稳定的图像采集。
个人简介:蒋中亮教授于2025年加入香港大学机械工程系并担任MIRoC实验室负责人。他于2022年在慕尼黑工业大学获得博士学位,并以最高荣誉毕业。研究方向聚焦人工智能与机器人技术在医疗健康领域的应用,尤其致力于探索“机器人学习结合物理启发”的超声成像新范式。他于2022–2025年担任多家公司技术顾问,推动高端医疗设备的研发与临床转化。科研成果方面,在IJRR、TRO、TMI、MedIA等国际顶级期刊,以及ICRA、IROS、MICCAI、ICCV等顶会发表论文逾60篇,多次荣获最佳论文奖,包含MICCA2023 best paper runner-up。截至2026年2月,其Google Scholar引用次数已达1,550次,H指数为22。与此同时,他积极推动国际学术交流,发起并组织“机器人辅助医疗成像(RAMI)”系列工作坊,同时出任IEEE TRO RAMI专刊客座编辑,ICRA 2024-26, IROS 2026, MICCAI 2026, IPCAI 2026 副主编。
边桂彬
中国科学院自动化研究所 研究员
报告题目:智能显微手术机器人
报告摘要:利用机器人和人工智能技术解决临床难题逐渐成为更多医生的共识。机器人辅助显微手术有望显著提升手术操作精度2个数量级至微米级而备受期待。然而手术操作无法像工业场景中的机器人有充足可用的本体占用空间和固定的操作对象,手术机器人需要尽量小的自身体积以让出更多空间给手术医师和辅助医师使用;而且,人体软组织显微手术涉及到软组织变形与位移、出血、多种器械协同动作等开放动态环境的复杂操作,进一步,显微手术机器人需要具有极高的微米级操作精度和安全性,这些都为机器人设计、感知和操控带来了极大挑战。本报告将分享显微手术机器人的国内外研究进展,以及本团队在显微手术机器人仿生启发设计、一体化显微器械设计、异质多模态深度感知、多层级人机共享控制及其在显微眼科、显微神经外科等的应用研究探索。
个人简介:边桂彬,中国科学院自动化研究所研究员。研究方向为智能手术机器人。主持国家重点研发计划项目、基金委国家重大科研仪器研制项目、联合基金项目和中国科学院创新交叉团队项目等。在Science Robotics等期刊发表SCI论文80余篇,获国际论文奖7项。获授权国内外发明专利67项,参与制定国家标准1项。获中国仪器仪表学会技术发明奖一等奖、中国发明协会发明创新奖一等奖、团中央中青报“强国青年科学家”提名奖、机器人科学引领奖。担任十四五国家重点研发计划“基础科研条件与重大科学仪器设备研发”、“智能机器人”专项专家组成员、“战略性科技创新合作”重点专项人工智能领域指南编制专家组成员、中国科学院青年创新促进会第六届理事长、全军战伤专科救治重点实验室学术委员会委员,任IEEE TIM、IEEE TASE、The Innovation编委,入选基金委青A项目、中国科学院青促会优秀会员、北京市杰青和北京市科技新星。
欧阳波
合肥工业大学 研究员
报告题目:腹腔镜手术机器人硬件开源平台与仿真模拟策略
报告摘要:稳定可靠的开源人形机器人,避免大量软硬件开发工作,节省时间,助力我国人形机器人快速发展。虽然近些年商业化微创手术机器人公司井喷,但是一直没有国产开源的手术机器人装置。重复造轮子,时间成本巨大,难以技术共享。研制腹腔镜手术机器人硬件开源平台与模拟仿真策略,构建软硬件一体化开源社区,促进产学研协同创新,助力我国具身智能腹腔镜手术发展。
个人简介:欧阳波,合肥工业大学管理学院,研究员,博士生导师。博士毕业于香港城市大学,博士后任职于香港中文大学与天石机器人研究所。主要研制微创腔镜手术机器人和重症监护机器人系统,重点研究微创手术、重症监护、康复训练等围手术期的具身智能和人机协同操作。在IEEE/ASME Transactions on Mechatronics、IEEE Transactions on Affective Computing、IEEE Robotics and Automation Letters、International Conference on Computer Vision、IEEE International Conference on Robotics and Automation等期刊和会议上发表论文30余篇。主持或参与国家重点研究计划诊疗装备研发专项、"智能机器人"重点专项、国家青基、联合基金重点支持项目、国自然专项项目等。
钟仿洵
香港中文大学(深圳)助理教授
报告题目:腔镜手术机器人视觉引导感控智能化与自主化前沿探索
报告摘要:随着微创手术机器人的临床应用日趋成熟,进一步探索手术操作的自主化可提高手术操作的质量、降低人为操作的不确定性,并实现优异操作性能的可泛化,对未来提升临床诊疗效能具有重要的研究价值。然而,手术环境中存在反馈受限、软组织易形变、器械运动学结构特殊等诸多挑战。本次报告将分享腔镜手术机器人感知与操作自主的相关研究,聚焦L2级别自主化操作相关的创新性成果。主要内容包含:1)基于动态、紧凑手术环境的手术器械及解剖结构的三维精准感知;2)腔镜手术机器人术中灵活与安全运动控制; 3)面向手术子任务(如缝合、切割等)的多臂自主规划与控制框架,展示在离体软组织等各类自主感知及操作的验证,并探讨具身智能大环境下手术机器人未来的发展趋势。
个人简介:钟仿洵,现任香港中文大学(深圳)理工学院助理教授,博士生导师(副研究员),国家级高层次青年人才,广东省省级人才计划青年拔尖人才,香港中文大学深圳研究院客座副研究员。2021年获香港中文大学机械与自动化系博士学位,研究方向包括基于具身智能与自主化在手术机器人中的应用、机器人复杂环境灵巧控制与规划、基于学习的三维感知与交互、运动康复辅助机器人等,部分研究已成功开展临床试验。在机器人领域权威期刊及会议已发表论文40余篇,其中期刊论文26篇,以第一/通讯作者在IJRR、IEEE T-RO等国际机器人领域顶刊发表13篇,拥有授权发明专利3项,主持或承担国家自然科学基金、国家重点研发计划等项目。担任IEEE T-RO、T-MECH、T-ASE等期刊审稿人,曾任IEEE/RSJ IROS组委会成员、副编委,IEEE RCAR程序委员会成员。现任中国机械工程协会医工装备分会委员,深圳市发展和改革委员会专家库成员,入选深圳市新引进特聘岗位。
论坛联系人
姓名:汪嘉正
单位和职称:湖南大学助理研究员
邮箱:wjiazheng@hnu.edu.cn

