

- 多模态感知与智能评测前沿论坛
- 脑机智能技术前沿与应用创新论坛
- 数字艺术与智能叙事创新论坛
- 三维成像与显示技术前沿创新论坛
- 多模态垂域大模型与端侧智能论坛
- 多模态大模型的深度认知推理前沿技术论坛
- 视觉-语音-文字多模态智能感知与交互论坛
- 机器智能前沿论坛:微视觉计算论坛
- 视频图像安全智能化演进:感知推理与对抗论坛
- AI时代下的医学影像计算论坛
- 大模型时代的视觉智能前沿论坛
- 脑启发的全天候环境感知技术与应用论坛
- 大模型泛化的边界:长尾挑战与持续学习论坛
- 仿生感知与智能传感计算论坛
- 动态与不确定环境下的鲁棒视觉智能论坛
- 类脑智能与脑机接口论坛
- 多模态生成与理解统一模型论坛
- 面向具身智能的机器视觉与数据生成论坛
- 迈向All-in-One生成式图像复原论坛
- 多媒体可信分析与隐私计算论坛
- 具身智能手术机器人论坛
- 低质量视觉处理与质量评价论坛
- 医学影像大模型论坛
- 类脑智能与医工交叉论坛
- 面向多智能体交互的社会智能论坛
- 结构化视觉理解论坛
- 空天时空智能视觉及应用论坛
- 复杂场景下基础模型感知理解增强论坛
- 沉浸式智能媒体技术论坛
- 多模态数据的理解与生成论坛
- 多智能体协同交互论坛
- 数字文化遗产与文化智能论坛
- 深度伪造治理技术论坛
- 视觉大模型高效感知与轻量化论坛
- 生成式情感智能论坛
- 多模态交互与智能感知前沿技术论坛
- 遥感智能解译论坛:大模型还是小模型?
- 可信多模态大模型青年论坛
- 开放动态环境下的持续学习与智能演进论坛
- 物理知识引导的高效表征、学习与优化论坛
- 机器感知与智能论坛
- 三维建模生成与具身智能论坛
- 极端成像和处理前沿论坛
- 多模态生成与具身应用前沿技术论坛
- 脑机接口与脑信息智能解码论坛
- 具备物理认知的视觉智能技术前沿论坛
- 多模态视觉与空间智能前沿论坛
论坛简介
具身智能正迎来从理论探索向场景落地的关键转型,机器视觉作为其感知物理世界的核心接口,却面临场景理解浅薄、动态环境适配不足等瓶颈。在此背景下,本论坛聚焦机器视觉与数据生成,搭建跨学科交流平台,探讨视觉检测与控制、场景理解等前沿方向。深入理解“人物-行为-场景”关联关系,解决数据标注成本高、动态扭曲处理难等核心难题。通过凝聚产学研共识,推动智能数据生成、多模态传感器融合等技术创新,为构建可信、高泛化的具身智能系统提供理论支撑,加速技术在工业检测、自动驾驶等领域的落地,助力我国抢占具身智能发展的核心竞争力制高点。
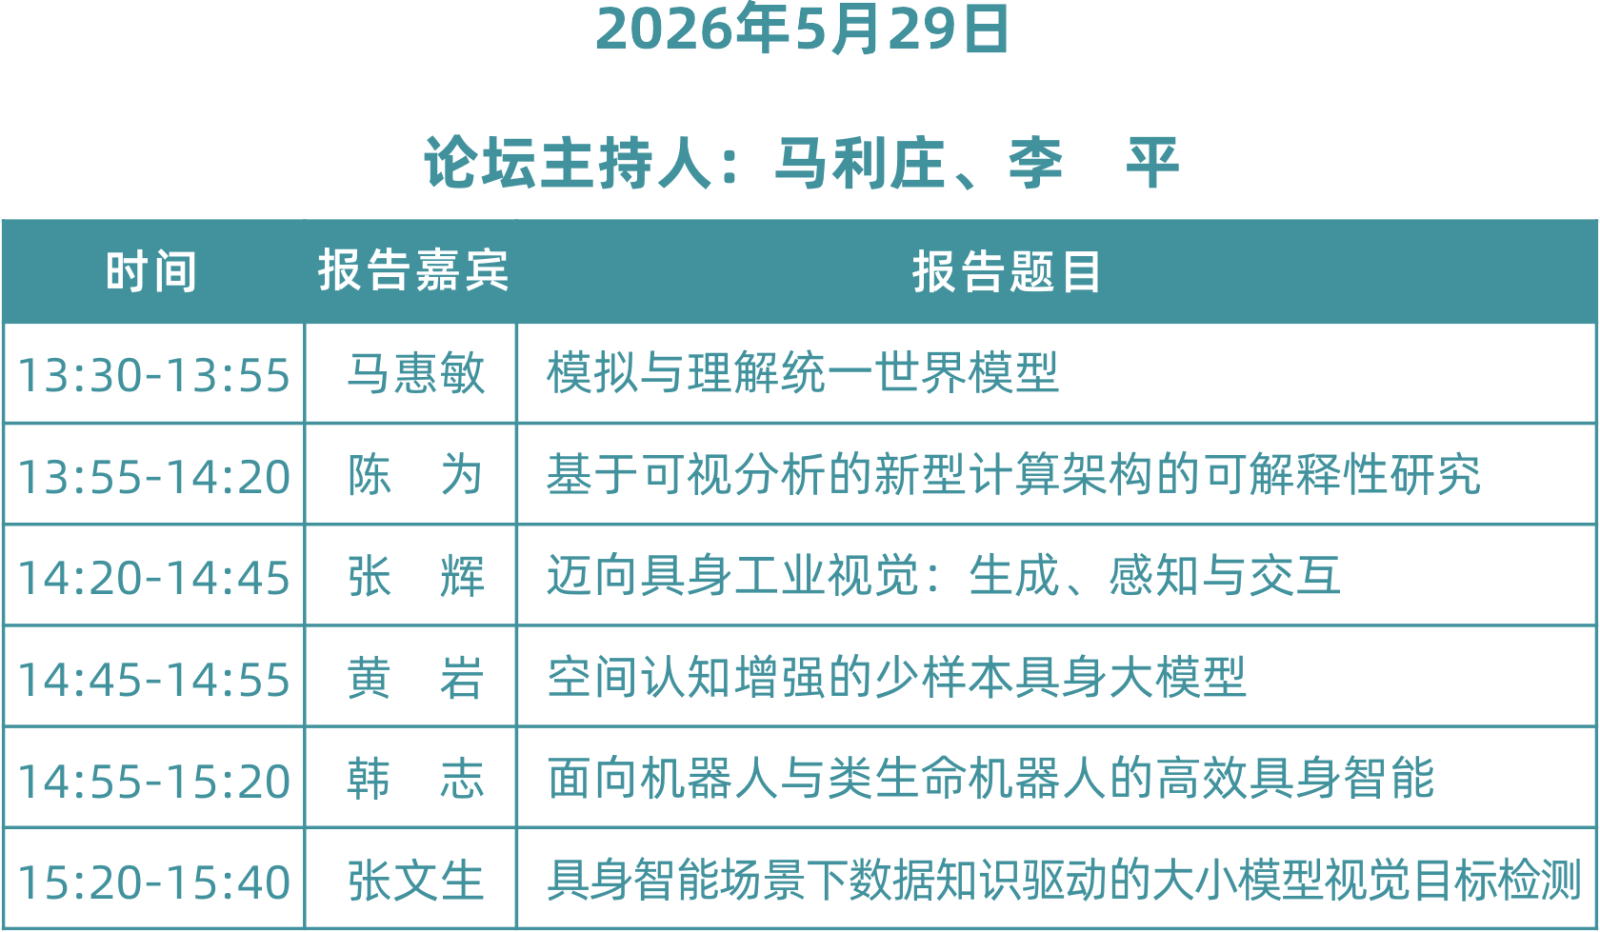
论坛日程
论坛主席
马利庄
CSIG理事
上海交通大学 教授
个人简介:马利庄,上海交通大学特聘教授,人工智能研究院副院长,华东师范大学特聘教授。他是中国图象图形学学会理事、会士、数字娱乐与智能生成专委会主任,计算机学会CAD&CG专委会副主任,人工智能学会理事。马教授是国家杰出青年基金(1996),上海市科技进步特等奖(第一完成人)、一等奖、二等奖,中国青年科技奖,国家教育部科技进步二等奖,吴文俊人工智能自然科学奖一等奖,CSIG科技进步一等奖;国家“百千万人才工程”(国家级)首批人选(1997);国务院特殊津贴获得者。马教授在国内外重要学术刊物上发表论文500多篇。
李 平
香港理工大学 助理教授
个人简介:李平,国家青年特聘专家,国际图形学学会会士,香港理工大学助理教授。2013年取得香港中文大学哲学博士学位。他多年来一直专注于艺术设计及图形学方面的研究,已于顶级期刊会议发表论文290多篇。研究应用价值高,于2023年获得ICAIE最佳论文奖;2022年获得ACM SIGGRAPH VRCAI最佳论文奖及最佳报告奖,同年获CCF CAD/CG 2021+2022最佳论文奖;2021年获得QS Reimagine Education银奖;2019年获得英国学习科技协会高度赞赏奖;2018年获得IEEE PIC最佳论文奖;2016年获IEEE ICSIP最佳报告奖;2012年所研究的项目被多个全球一
论坛讲者信息
马惠敏
CSIG党委副书记、常务理事
北京科技大学 教授
报告题目:模拟与理解统一世界模型
报告摘要:世界模型作为连接现实数据与仿真推演的核心环节,亟需突破多智能体协同建模、时序行为模拟与三维场景生成等方面的瓶颈。本报告围绕实际应用对自动驾驶闭环仿真环境中精准建模和时序推演需求,介绍我们提出的多智能体轨迹与行为建模算法、交通流驱动场景生成算法、生成-重建协同世界模型构建方法,并探讨如何构建结合大规模数据引擎和物理原理的基于多智能体的统一世界模型,实现高保真、强交互三维驾驶场景生成,建立高拟真度、符合物理约束的全场景可编辑交互仿真平台,为自动驾驶提供数据生成和仿真推演技术。
个人简介:马惠敏,北京科技大学领军学者,二级教授,计算机与通信工程学院副院长、鼎新实验室主任、适人协同智能重点学科与技术研究中心主任,中国图象图形学学会党委副书记。围绕无人系统类脑智能与人机混合智能等重大科学问题开展研究,作为负责人承担了国家自然科学基金重点项目、国家重点专项等多项项目,作为通讯作者在 TPAMI、CVPR等国际高水平期刊和会议发表论文200余篇,谷歌学术单篇他引4500余次;获批专利60余项,6项专利实现了成果转化,应用于教育、交通、医疗健康等领域。作为第一完成人获得北京市自然科学一等奖、吴文俊人工智能一等奖,中国图象图形学学会一等奖等奖励,多次在国际权威自动驾驶数据集(KITTI)评测中获得第一名。
陈 为
浙江大学 教授
报告题目:基于可视分析的新型计算架构的可解释性研究
报告摘要:不断涌现的新型计算架构,如云计算、深度神经网络、量子计算、生成式大模型等,缺乏一定程度的可解释性。基于可视分析的可解释性研究旨在使计算架构和计算过程对研究人员和从业人员更加透明,实现高效的人机协同。本报告将介绍我们面向云计算架构运维、深度神经网络模型、量子计算、生成式大语言模型等提出的可视分析方法,将计算流程和交互可视化方法有机融合,辅助用户理解复杂模型及其输出结果,分析、诊断并不断调优计算架构。
个人简介:浙江大学求是特聘教授,国家万人创新领军人才,现任浙江大学计算机辅助设计与图形系统全国重点实验室副主任,浙大拱墅研究院理事长,中国计算机学会会士。
张 辉
CSIG常务理事
湖南大学 教授
报告题目:迈向具身工业视觉:生成、感知与交互
报告摘要:面向具身智能的工业视觉,面临开放集缺陷难定义、长尾数据匮乏及三维物理空间遮挡等现实挑战。本报告旨在探讨传统静态视觉迈向具身视觉检测的技术演进路径。报告从数据瓶颈切入,介绍零样本异常生成技术,通过合成缺陷样本缓解模型冷启动难题;随后延伸至感知层面,探讨如何结合无监督检测范式与多模态大模型,推动系统由异常定位向异常推理跃升;最后聚焦物理空间交互,展示构建的实物检测系统,结合单视角位姿标定与自适应视角规划,实现基于CAD模型与实拍图像的跨域对比的高精度检测。本系列研究旨在打破系统对海量静态先验数据的依赖,赋予机器人理解复杂场景与主动探索的能力,推动工业质检向具身自主化迈进。
个人简介:张辉,博士、二级教授、博士生导师,湖南大学人工智能与机器人学院院长、湖南大学未来技术学院院长、机器人视觉感知与控制技术国家工程研究中心副主任,入选国家高层次人才计划,任中国图象图形学学会常务理事兼副秘书长、中国自动化学会常务理事,主要从事机器人视觉检测、深度学习图像识别、智能制造机器人技术及应用研究。近年来主持科技创新2030—“新一代人工智能”重大项目课题、国家自然科学基金重点项目,JW1XX工程重点项目等20余项。在IEEE汇刊等国内外期刊上发表70多篇论文,参与获2018年国家技术发明二等奖1项,主持获得2022年湖南省科技进步一等奖等。
黄 岩
中科第五纪 青年首席科学家
报告题目:空间认知增强的少样本具身大模型
报告摘要:大规模数据驱动是具身领域的主流研究范式,但困于有标注的数据量太少。基于此,我们通过对于模型架构创新,研究出行业首个超少样本端到端具身大模型。
个人简介:中国多模态智能领域专家,多模态人工智能系统全国重点实验室核心研究员,具有10余年的多模态大模型研究经验。曾在微软亚研视觉计算组担任访问研究员,联合开展多模态研究工作。带领团队提出的多项视觉-语言-动作模型,在零样本导航、具身操作等关键性能上实现显著突破,部分成果领先国际同行。在相关领域的国内外期刊和会议上发表论文共计100余篇,获国内外学术会议最佳论文奖3项、国际主流竞赛冠军5项,担任IEEE TIP编委、CVPR/ICCV/WACV领域主席、CVPR/ICCV上3次多模态主题研讨会的共同组织主席,曾获北京市自然科学一等奖、中国图象图形学学会青年科学家奖,获得国家优秀青年基金、中国科学院院长特别奖、NVIDIA创新研究奖等。
韩 志
中国科学院沈阳自动化研究所 教授
报告题目:面向机器人与类生命机器人的高效具身智能
报告摘要:具身智能是人工智能领域极具变革性的研究范式,与多模态大模型的融合为其提供强大语义理解支撑,但大模型高计算量与高能耗超出机器人机载硬件承载能力。实现高效具身智能需破解三大难题:新知识持续积累与旧知识长效记忆、模型在多类型平台适配部署、系统运行效率与节能水平提升。
为此,推动具身智能向学习持续化、模型轻量化、载体类生化发展是关键突破方向。本报告介绍近期开展的具身智能终身学习研究,解决多场景下灾难性遗忘与技能泛化难题;开展网络超高倍率参数压缩与最优架构设计研究,旨在突破极端环境硬件限制;提出生命-机电融合的类生命智能,以生物神经元为智能载体,继承生物智能优势,突破机电系统局限,探索AI生成新范式。
个人简介:韩志,研究员,博士生导师,中国科学院沈阳自动化研究所机器人学研究室副主任,主要研究方向:具身智能、机器人视觉与类生命智能。作为项目负责人主持包括国家自然科学基金重大项目、重点项目、国家重点研发计划等科研项目20余项;发表学术论文100余篇,发表于包括学术期刊T-PAMI、IJCV、T-IP、T-SP、T-NNLS等,以及国际会议ICLR、CVPR、ICCV等。获中国青年科技奖、辽宁青年科技奖“十大英才”、辽宁省杰出青年基金;入选国家“万人计划”青年拔尖人才、“兴辽英才计划”领军人才、中国科学院青年促进会优秀会员等;担任中国自动化学会共融机器人专委会副主任委员、中国工业与应用数学学会大数据与人工智能专委会委员、中国图象图形学学会青工委委员。
张文生
中国科学院自动化研究所 研究员
报告题目:具身智能场景下数据知识驱动的大小模型视觉目标检测
报告摘要:低空经济已经成为未来新质生产力的典型代表,如何确保低空飞行器自主飞行、安全规避、精准作业,在线目标检测的精度和适应性至关重要。然而,低质数据导致大模型难以在线适配复杂飞行场景,目标在线检测任务的大小模型领域适配至关重要。报告聚焦目标在线检测模型低质约束下在线领域适配问题,重点讲解城市低空场景目标数据增强、模型跨域适配和大小模型目标检测。
个人简介:中国科学院自动化研究所首席研究员、广州大学特聘院长、博士生导师,国家级高层次人才、享受国家政府津贴专家。国家新一代人工智能重大专项首席科学家、国家基金委信息领域重大项目首席科学家,获得国家科技进步二等奖1项,省部级自然科学和科技进步奖6项。
论坛联系人
姓名:陈玉珑
单位和职称:哈尔滨工业大学副教授
邮箱:llong_c@hit.edu.cn

