

- 多模态感知与智能评测前沿论坛
- 脑机智能技术前沿与应用创新论坛
- 数字艺术与智能叙事创新论坛
- 三维成像与显示技术前沿创新论坛
- 多模态垂域大模型与端侧智能论坛
- 多模态大模型的深度认知推理前沿技术论坛
- 视觉-语音-文字多模态智能感知与交互论坛
- 机器智能前沿论坛:微视觉计算论坛
- 视频图像安全智能化演进:感知推理与对抗论坛
- AI时代下的医学影像计算论坛
- 大模型时代的视觉智能前沿论坛
- 脑启发的全天候环境感知技术与应用论坛
- 大模型泛化的边界:长尾挑战与持续学习论坛
- 仿生感知与智能传感计算论坛
- 动态与不确定环境下的鲁棒视觉智能论坛
- 类脑智能与脑机接口论坛
- 多模态生成与理解统一模型论坛
- 面向具身智能的机器视觉与数据生成论坛
- 迈向All-in-One生成式图像复原论坛
- 多媒体可信分析与隐私计算论坛
- 具身智能手术机器人论坛
- 低质量视觉处理与质量评价论坛
- 医学影像大模型论坛
- 类脑智能与医工交叉论坛
- 面向多智能体交互的社会智能论坛
- 结构化视觉理解论坛
- 空天时空智能视觉及应用论坛
- 复杂场景下基础模型感知理解增强论坛
- 沉浸式智能媒体技术论坛
- 多模态数据的理解与生成论坛
- 多智能体协同交互论坛
- 数字文化遗产与文化智能论坛
- 深度伪造治理技术论坛
- 视觉大模型高效感知与轻量化论坛
- 生成式情感智能论坛
- 多模态交互与智能感知前沿技术论坛
- 遥感智能解译论坛:大模型还是小模型?
- 可信多模态大模型青年论坛
- 开放动态环境下的持续学习与智能演进论坛
- 物理知识引导的高效表征、学习与优化论坛
- 机器感知与智能论坛
- 三维建模生成与具身智能论坛
- 极端成像和处理前沿论坛
- 多模态生成与具身应用前沿技术论坛
- 脑机接口与脑信息智能解码论坛
- 具备物理认知的视觉智能技术前沿论坛
- 多模态视觉与空间智能前沿论坛
论坛简介
在全天候环境中实现稳定视觉感知,是计算机视觉方法在实际应用中所面临的基础性挑战之一。相比而言,以自适应机制为核心的生物视觉感知系统,在应对全天候视觉场景时表现出显著优势。随着对生物视觉机理研究的深入,以智能环境感知为基础的众多工程应用(如视觉增强、视觉识别等)有望从生物视觉机理中获得独特启示和高效解决方案。相关的主题开始越来越多地出现在人工智能、模式识别与机器视觉领域的国内外重要学术会议及期刊上。基于此,本论坛主要聚焦脑启发的全天候环境感知技术与应用方面的探讨,一方面建立生物视觉感知的神经计算模式,同时促进计算机视觉技术在全天候场景感知中的落地和应用。
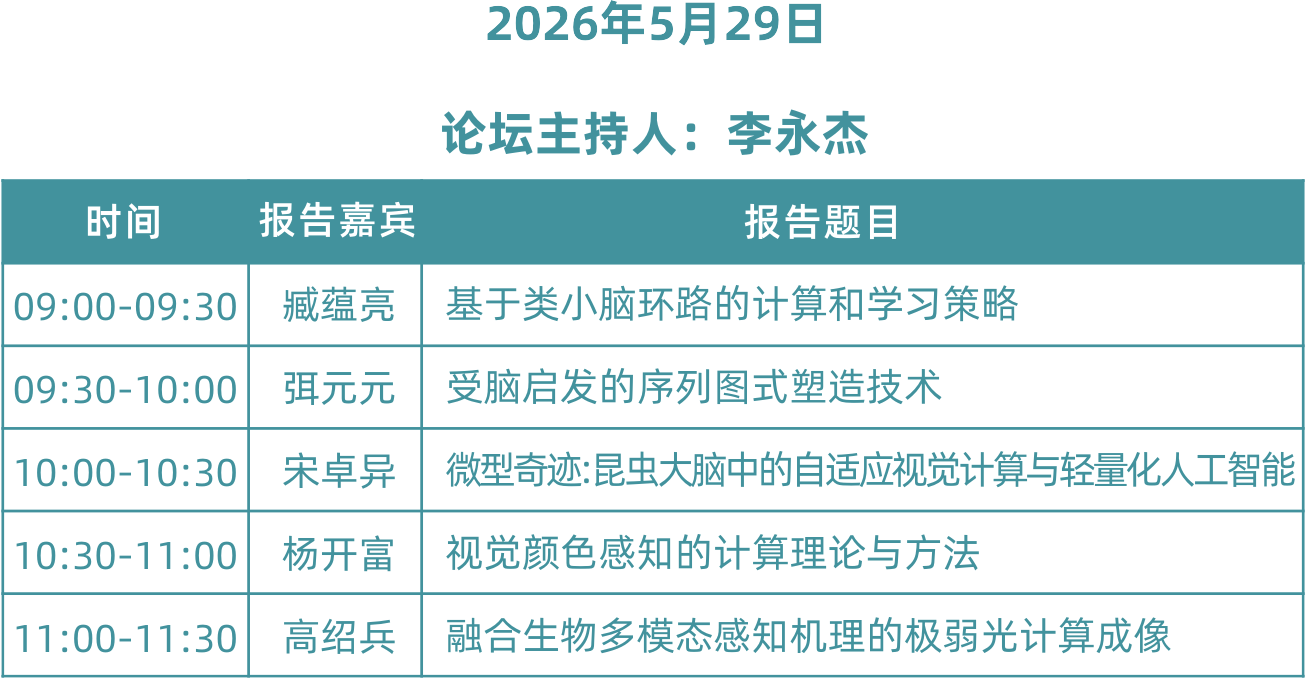
论坛日程
论坛主席
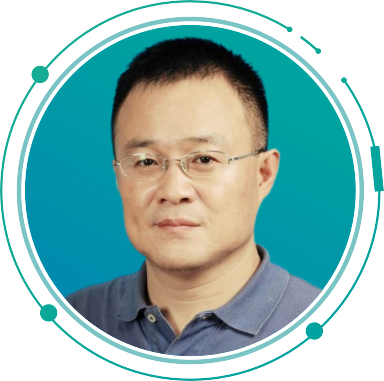
李永杰
电子科技大学 教授
个人简介:电子科技大学生命科学与技术学院教授、“视觉认知与类脑计算”中心负责人,兼任中国自动化学会生物控制论与生物医学工程专委会主任委员、IEEE T-IP等国际期刊AE。研究方向为生物视觉计算建模、类脑人工智能技术及应用(机器视觉、智慧医学等)。发表论文150+篇,包括工程类期刊(如IEEE T-PAMI/IP/MI/CSVT等)、计算机及模式识别领域顶会(ICCV/CVPR等)、神经科学类期刊(如NeuroImage、Journal of Vision等);申请中国发明专利50余项。曾获吴文俊人工智能自然科学奖等。多次在PRCV、CAC(中国自动化大会)等组织专题论坛或讲习班。
论坛讲者信息
臧蕴亮
天津大学 教授
报告题目:基于类小脑环路的计算和学习策略
报告摘要:生物神经系统在多任务并行处理、高效学习、环境适应与持续学习等关键能力上展现出显著优势。深入解析支撑生物智能的内在机制,不仅能够为克服当前人工智能的局限性提供理论指引,更有望驱动我们构建出学习效率更高、泛化能力更强、能源消耗更低的下一代自适应智能系统。本报告将聚焦果蝇等类小脑结构启发的计算模型,重点阐述其在气味感知分类、持续学习任务中的稳定性保持,以及降低多任务间知识干扰等方面的机制研究与技术进展。
个人简介:天津大学英才教授,主持国家重点研发计划“生物与信息融合”重点专项、国家自然科学基金面上等项目。代表性成果以第一作者或通讯作者发表在PNAS、Current Biology、Cell Reports、eLife、Journal of Neuroscience、PLOS Computational Biology等期刊和NeurIPS顶会上。参编多部中英文教材。国际计算神经科学组委会成员,担任多个中英文期刊的编委。担任中国自动化学会生物控制论与生物医学工程专委会等多个学会委员。研究方向为树突计算、计算神经科学、类脑仿真与类脑智能等。
弭元元
清华大学 长聘副教授
报告题目:受脑启发的序列图式塑造技术
报告摘要:序列图式是抽象、可复用的知识结构,能促进新序列任务中的快速适应和泛化。塑造作为一种课程学习形式,是动物和人类获取复杂序列图式的有效方式,但其神经机制尚不清晰。我们使用实验神经科学中的成熟范式,在气味序列任务上训练递归神经网络,系统再现了眶额皮层中观察到的图式学习关键特征,包括对新任务的快速适应、结构化的神经表征几何和学习过程中的维度压缩。分析表明,学习到的图式是通过序列吸引子实现的,这些吸引子动力学在塑造过程中逐步发展。在关键词检测任务中的应用表明,塑造促进了序列吸引子图式的快速发展,提高了学习效率。该研究揭示了一种基于吸引子的新型塑造演化机制,为生物和人工智能中抽象知识的获取提供了新见解。
个人简介:清华大学心理与认知科学系长聘副教授。毕业于北京师范大学物理学系,先后在以色列Weizmann Institute of Science和美国Columbia University做博士后。研究方向为计算神经科学,主要专注于研究脑在网络层面处理动态信息的一般性原理,包括工作记忆的容量与调控、时空信息的网络编码等;并基于此发展了类脑运动模式的快速识别算法、运动目标的预测追踪算法等。以第一或通讯(含共同)在Neuron、PNAS等神经科学领域刊物和机器学习旗舰会议NeurIPS等发表论文。获国家自然基金委交叉学部优秀青年基金、青年人才托举工程等项目支持和北京市科技新星等称号。
宋卓异
复旦大学 青年研究员
报告题目:微型奇迹:昆虫大脑中的自适应视觉计算与轻量化人工智能
报告摘要:昆虫的大脑仅包含数十万个神经元。尽管面临如此极端的资源限制,昆虫却能高效编码环境信息,并产生诸如捕食、避碰和自主导航等复杂智能行为。理解这种紧凑的生物系统如何实现强大的智能,可为设计受大脑启发的轻量级智能算法和系统提供宝贵原理。本报告将重点介绍从昆虫视觉和神经回路中的自适应计算原理以启发高效人工智能方案的三方面研究:通过自适应神经动力学进行信息处理——果蝇光感受器如何在十个数量级的动态范围内实现光适应(涉及分子机制、细胞动力学及视觉感知);通过眼动进行信息采样——微扫视如何使果蝇视网膜在复杂环境中实现超分辨率感知;神经回路中的信息分离与整合——神经回路如何在动态环境中支持运动检测和碰撞规避。
个人简介:复旦大学类脑科学与技术领域的青年研究员。拥有自动化专业背景,在神经元建模与昆虫视觉研究方面拥有近20年的经验。所建立的模型显著推动了学界对昆虫复眼感知机制的理解,解决了该领域的关键难题。研究成果发表于current biology、eLife及Journal of neuroscience等知名期刊。当前研究重点聚焦于昆虫神经环路模型的构建与分析,致力于揭示视觉神经编码机制,并用于启发推动类脑人工智能理论和技术的发展。
杨开富
电子科技大学 副研究员
报告题目:视觉颜色感知的计算理论与方法
报告摘要:在高度动态变化场景中实现稳定的视觉感知,是视觉信息理解的重要前提。颜色是生物视觉系统感知的基本物理量之一;对颜色的稳定感知是视觉感知的重要特性,也是计算机视觉领域的基础问题。本报告重点针对颜色恒常性问题,从生物神经机制启发,到颜色恒常性计算理论,再到相关算法实现和应用,系统介绍生物视觉颜色恒常感知的计算理论与方法。通过对初级视觉皮层中的双拮抗神经元的感受野进行计算分析,提出了生物颜色恒常性的“灰色锚定”(Gray Anchoring)理论,建立了生物视觉系统实现颜色恒常性的统一计算理论框架,进而开发了基于灰色点检测的颜色恒常系列算法。最后,在夜间、雾天等场景的视觉增强任务中进行应用与验证。
个人简介:电子科技大学生命科学与技术学院副研究员。2016年在电子科技大学获得生物医学工程专业博士学位,2019-2020在苏黎世联邦理工学院(ETH Zurich)做访问学者。主要研究视觉计算原理、方法与应用,致力于发展视觉特征编码理论与模型,探索认知驱动的主动视觉方法;同时专注于低成本眼动跟踪技术及其在疾病诊疗、人机交互等领域的应用。发表论文50余篇,包括IEEE-TPAMI/TIP/TMI、IJCV、CVPR等知名期刊或会议;先后主持国家自然基金项目4项。曾获CSIG优秀博士论文提名奖(2018)、吴文俊人工智能自然科学奖三等奖(2020)等。
高绍兵
四川大学 副研究员
报告题目:融合生物多模态感知机理的极弱光计算成像
报告摘要:视觉感知在极弱光、恶劣天气等条件下性能急剧下降,是计算机视觉领域的关键挑战。报告将介绍我们融合生物多模态感知机理,以突破传统单模态成像局限的最新进展。首先,针对单光子成像在极低光通量下从稀疏数据中重建场景的难题,我们提出一种新颖计算框架。该框架通过深度挖掘三维光子立方体的时空依赖性,实现了对场景深度与反射率的高质量同步重建,并在目标距离、散射介质浓度变化等复杂场景下验证了其优越性能。其次,受蛇类视觉系统的启发,我们构建了一种全新的红外与可见光图像融合模型。通过对生物双模态神经元非线性交互机制的数学建模与端到端优化,模型在显著提升融合图像质量的同时,也大幅增强了下游目标检测与语义分割任务的性能。
个人简介:四川大学计算机学院副研究员/博士生导师。电子科技大学硕士(2013)、英国伦敦大学学院博士联合培养(2015)、电子科技大学博士(2017),四川大学华西医学院博士后(2018-2021)。主要研究类脑智能技术及其在图像数据受限下的多源图像智能融合和分析研究,应用于高空高速空基平台下的小样本、不确定、非完整图像信息的智能分析和处理。发表论文30+篇,含IEEE TPAMI、TIP等汇刊和CCF-A类会议等15+篇。国家发明专利20余项;主持国家自然科学基金项目2项,国家重点研发计划子课题1项。获得“中国电子教育学会优秀博士论文”提名奖,2020年吴文俊人工智能自然科学奖(序3)。
论坛联系人
姓名:杨开富
单位和职称:电子科技大学副研究员
邮箱:yangkf@uestc.edu.cn

